世界模型 · 具身智能 · 视频智能

少而精的数据
让机器看懂物理世界

高价值数据构建 × 全模态世界动作模型。我们交付的是模型能力的提升,而不是数据的小时数。

30+近五年论文
18 篇CCF-A 一作 / 通讯论文
220+机构在用的开源工具
已签约公共安全视频智能首单
我们做什么

海量数据进来,只留下真正让模型变强的那部分

01任务驱动采集真机、第一人称、仿真
02数据价值评估剔除噪声与无效样本
03高价值数据构建补长尾,合成失败案例
04世界动作模型训练、部署、回流失败
按效果配对评测度量能力提升 少而精同样预算更高训练收益 一体化数据与模型同一团队闭环
合成数据 × 视觉语言模型

批量合成机器人数据,让模型自己看懂每一条

在仿真中按模型短板生成长尾场景与失败案例,再用视觉语言模型在时间和空间里理解每条轨迹,自动标注、自动质检。
双臂协同
换手操作
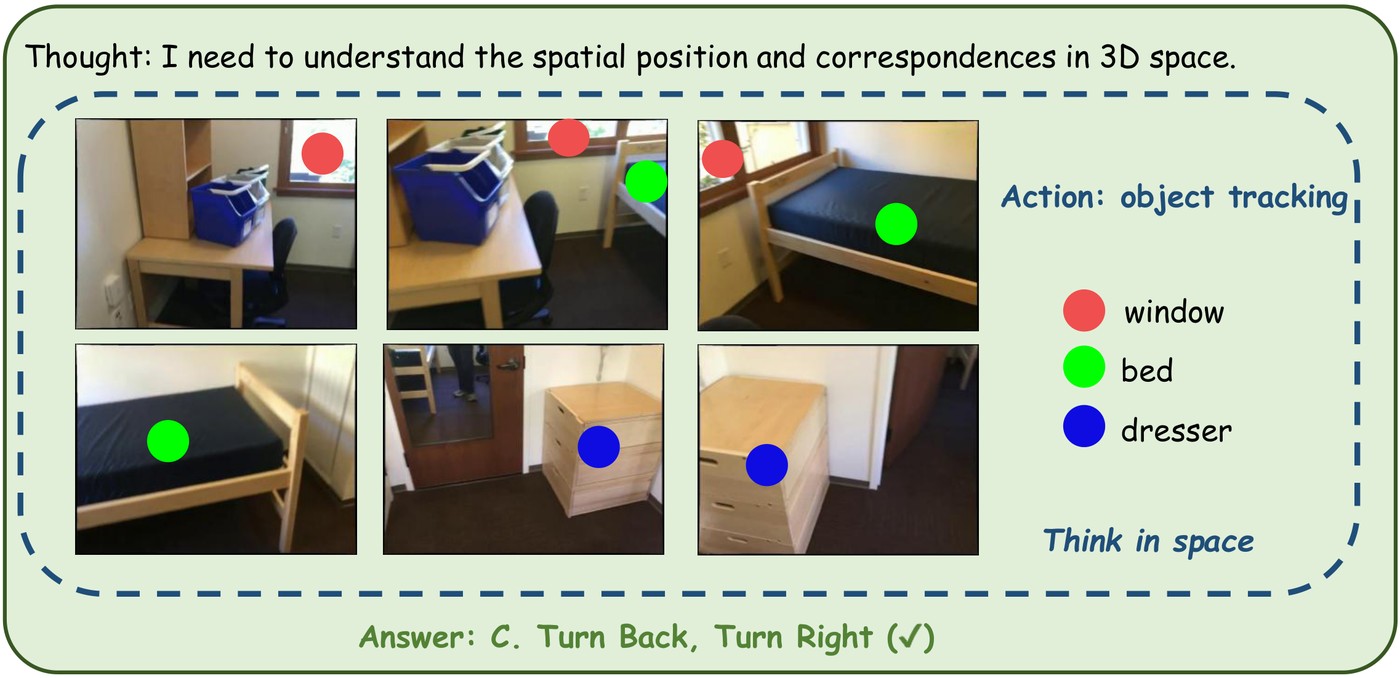
LAST 示例:机器人从桌边导航到衣柜,模型在多帧画面中分别用红、绿、蓝点跟踪窗户、床和衣柜,答对转向顺序
在空间里思考机器人要从桌边走到衣柜。模型在多帧画面里用红、绿、蓝点跟踪窗户、床和衣柜,推出正确的转向顺序。
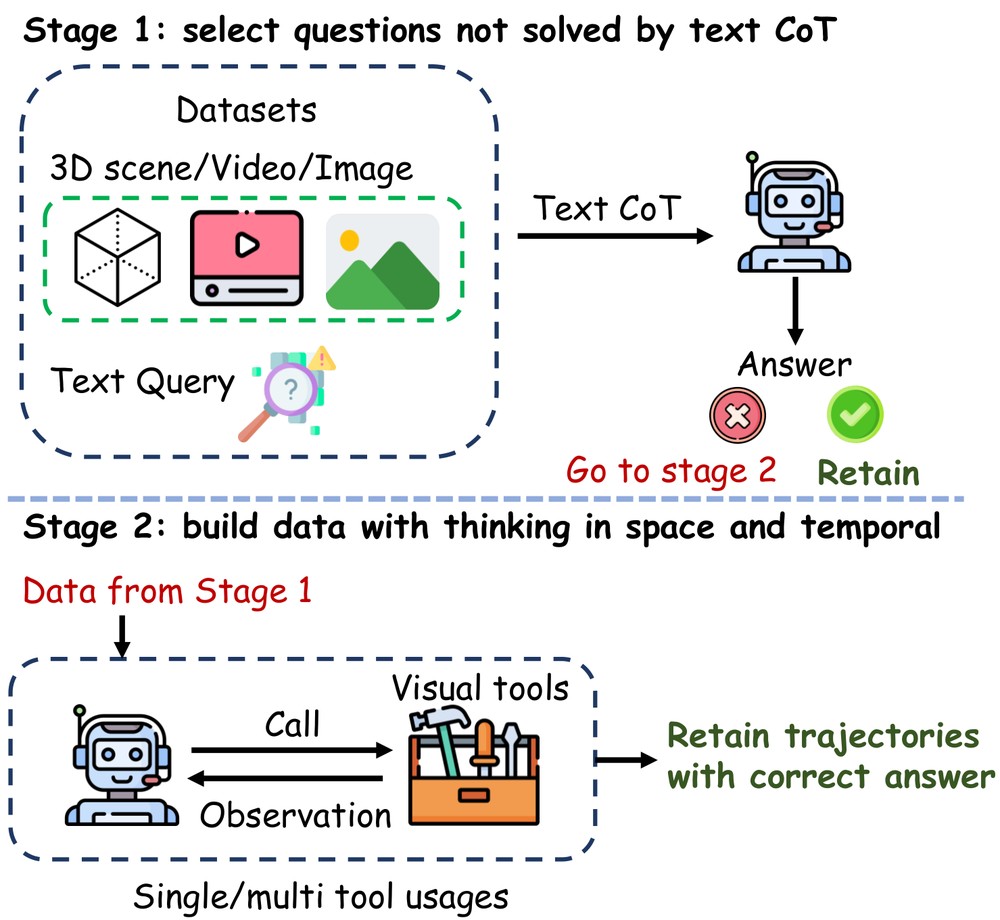
LAST 数据构建流程:先用文字推理筛题,答不出的再调用视觉工具在时空中思考,只保留答对的轨迹
数据构建流程文字推理答错的题,改用视觉工具在时空里思考。只保留答对的轨迹。
同一套思路,迁移到我们的合成机械臂轨迹
迁移到合成轨迹
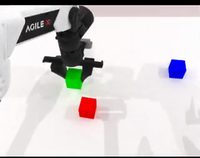
  1. 指令把方块按 红·绿·蓝 从左到右排成一排
  2. 时间从 117 帧中选出 6 个关键事件
  3. 空间逐帧跟踪 3 个方块,遮挡时跨帧关联
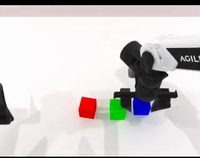
  4. 质检终态 红 → 绿 → 蓝,与指令一致 ✓
  5. 结论保留,自动生成 3 条子任务标注
第 0 帧:初始
#0初始
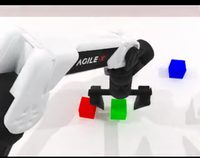
第 21 帧:抓起红块
#21抓起红块
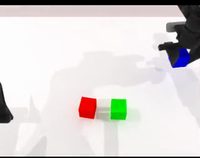
第 33 帧:放下红块
#33放下红块
第 60 帧:抓起绿块
#60抓起绿块
第 75 帧:绿块放到红块右侧
#75放下绿块
第 102 帧:抓起蓝块
#102抓起蓝块
第 114 帧:蓝块放到绿块右侧
#114放下蓝块
已签约 · 交付中

公共安全视频智能分析

在客户已有的海量监控视频上,提升检索精度与推理速度,提前发现危险事件。

CAM 01连续拉车门看动作序列,判定疑似盗窃
CAM 02横幅与车贴文字多来源同一话题,热度预警
CAM 03夜间画面增强还原衣着与车牌细节
CAM 04反复吸气球结合气罐,判定疑似笑气
CAM 05无人机闯入跟踪轨迹,越界即告警
CAM 06以图搜图校准阈值,找回多角度目标
产品路径

同一套数据引擎和模型,三步走

现在 · 已有订单

行业视频智能

公共安全、能源巡检:存量视频的检索、筛选与预警

下一步

具身数据引擎

评估、采集、合成机器人数据,按能力提升交付

长期

世界动作模型平台

跨本体模型与工具链,客户自有数据微调后上产线

团队

以数据为中心的可信 AI

魏嘉珩 博士

创始人 · 香港科技大学(广州)助理教授、博士生导师

18CCF-A 一作/通讯
3,500+Docta.ai 星标
$80MMeta 数据估值
前 2%ICML Long Oral
ACM 博士论文奖华为天才少年华为红鸟学者广州羊城学者埃森哲 FALM × FortuneAI Refinery × NVIDIA
学术团队

港科大(广州)数据中心 AI 实验室

训练前数据评估、训练中鲁棒学习、训练后校准与遗忘

工程团队

合成数据与世界动作模型

仿真数据生成、模型训练与部署

团队合作单位 中国石油华为腾讯南方电网浙江省公安厅

从一次数据体检开始

把现有数据交给我们,拿到价值分级、问题清单和补数据建议。

商务合作
contact@novord.ai
加入我们
hr@novord.ai
浙江省杭州市萧山区